
UWB RTLS 작동 방식
메시지를 남겨주세요
초광대역(UWB) 기술은 실외 및 실내 측위에서 사용할 수 있습니다. Wi-Fi, Bluetooth 및 RFID와 같은 다른 포지셔닝 기술과 비교할 때 UWB 위치 정확도는 30cm에 이릅니다. UWB 기술이란 무엇입니까? UWB RTLS는 어떻게 작동합니까?
UWB 기술 정보
UWB(Ultra Wide-band)는 데이터를 전송하기 위해 나노초에서 마이크로초까지의 비정현파 좁은 펄스를 사용하는 캐리어 없는 통신 기술입니다. 강력한 간섭 방지 기능, 높은 전송 속도, 큰 시스템 용량 및 매우 작은 전송 전력이 있습니다.
UWB의 가장 중요한 응용 분야 중 하나는 포지셔닝 및 추적입니다. UWB 측위 알고리즘에는 TDOA(도착 시차), TOF(비행 시간) 및 AOA(도착 각도)의 세 가지 범주가 있습니다. 처음 두 가지 방법은 일반적으로 단독으로 사용되는 반면 후자의 AoA는 일반적으로 위치 지정을 위해 ToF 또는 TDoA와 융합됩니다.
UWB 포지셔닝 알고리즘(TOF&TDOA)
TOF는 양방향 거리 측정을 기반으로 하는 측위 방법입니다. 즉, 태그는 앵커의 신호를 여러 번 송수신해야 하며 앵커와 태그 사이의 신호 비행 시간을 측정할 수 있습니다. 전파는 빛의 속도로 이동하기 때문에 앵커 사이의 거리를 계산할 수 있습니다. 태그 및 각 UWB 앵커.
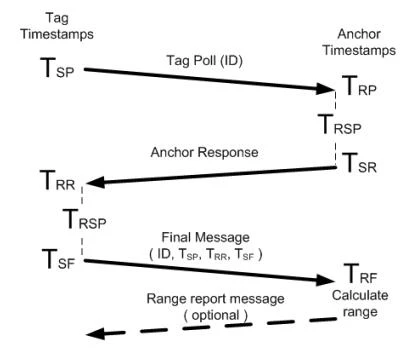
ToF 계산 공식:
위의 프로세스 후에 Anchor는 Tsp、Trp、Tsr、Trr、Tsf、Trf를 포함한 모든 타임스탬프 정보를 알게 됩니다.
태그와 앵커 시간이 동기화되지 않기 때문에 각 레코드의 타임스탬프를 뺄 수 없습니다. 공식: R={(Trr-Tsp)-(Tsr-Trp)+(Trf-Tsr)-(Tsf-Trr)}/4
Tsr-Trp=Trsp,Tsf-Trr=Trsp.
TDOA신호와 각 앵커 사이의 시간 차이를 비교하여 현지화하는 것입니다. TDOA 방법을 사용할 때 UWB 태그는 폴 메시지를 보내고 주변의 모든 UWB 앵커가 이를 수신하여 도착 시간을 기록합니다. 앵커의 위치가 다르기 때문에, 따라서 앵커는 동시에 메시지를 수신하지 않습니다. 이러한 시간 차이를 사용하여 태그의 위치를 결정할 수 있습니다.

태그가 3개의 앵커와 통신을 완료하면 해당하는 3개의 도착 시간, 즉 T1~T3이 있습니다.
DT1=T1-T2; AP1과 AP3 사이의 거리는 DR1=C*(T1-T2)이고 쌍곡선을 그립니다.
DT2=T1-T3; AP1과 AP2 사이의 거리는 DR1=C*(T1-T3)이고 쌍곡선을 그립니다.
두 그룹의 앵커에서 두 쌍곡선은 한 지점에서 교차하며 이는 태그의 이상적인 위치입니다.
TDOA 및 TOF에 대한 자세한 소개&비교를 보려면 여기를 클릭하십시오.
UWB RTLS 시스템 구조
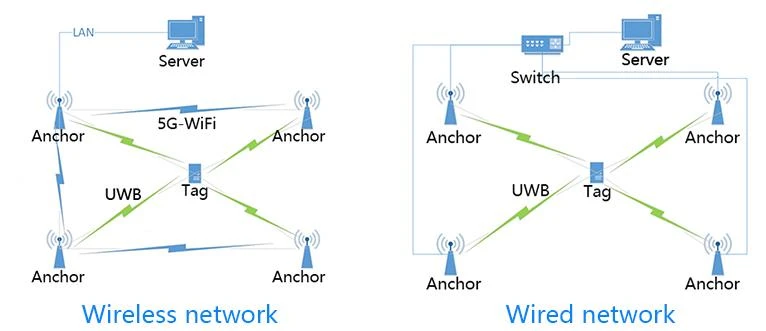
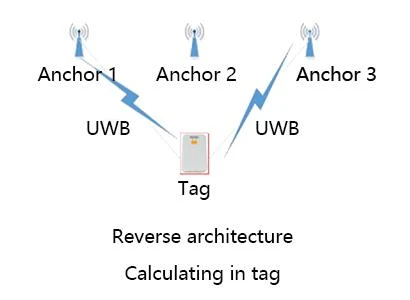
Woxu UWB 포지셔닝 시스템에는 두 가지 포지셔닝 아키텍처가 포함됩니다. 클래식 구조 ------ 서버에서 위치 데이터를 계산하고 역 아키텍처 ------ UWB 태그에서 위치 데이터를 계산합니다.
1.고전적인 구조 ------서버에서 계산
다른 네트워킹 방법에 따르면, 고전적인 구조는 무선 네트워크 시스템 아키텍처와 유선 네트워크 시스템 아키텍처를 포함합니다.
2. 역 아키텍처 ------ 태그에서 계산
이러한 종류의 아키텍처는 UWB 태그에서 위치 데이터를 계산할 수 있으며, 주로 로봇, 드론의 위치 지정에 사용되며, 이는 빠른 응답이 필요하고 계산 결과를 찾은 대상에 출력합니다.
데이터 흐름 및 인터페이스
UWB 앵커는 UWB 태그에서 방출된 UWB 신호를 수신한 다음 UWB 태그의 위치를 계산하는 포지셔닝 엔진으로 전송합니다. 애플리케이션 서버는 UWB 태그의 실시간 위치를 표시하고 관련 분석 관리를 추가로 수행할 수 있습니다.
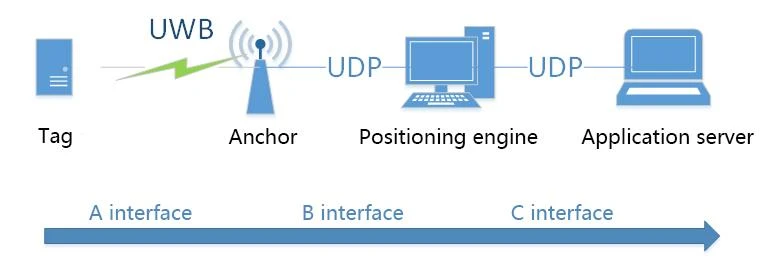
인터페이스 A: Poll, Response, Final, ToF Report 등과 같은 UWB 무선 인터페이스 통신 패킷
인터페이스 B: ToF, ToA, Sync, Register 등과 같은 uwb 앵커에 의해 처리된 폴링.
인터페이스 C: 엔진 LS1000은 위치 데이터, 알람 데이터 및 통계와 같은 폴링을 출력합니다.
포지셔닝 모드
UWB 포지셔닝 모드는 주로 0차원, 1차원, 2차원, 3차원으로 나뉩니다.
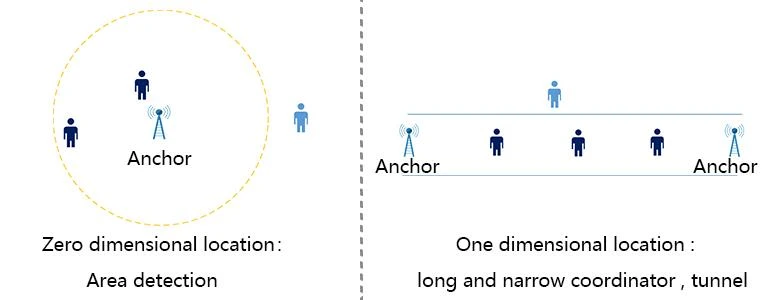
0차원 위치: 영역 인식 또는 진입 감지라고도 합니다. 주로 비교적 좁고 협소한 공간이나 주출입구에 사용됩니다. 0차원 위치는 하나의 앵커에서 다른 차원 위치와 호환되지 않습니다.
1차원 위치: 선형 위치라고도 하며 주로 복도, 도로, 터널 등과 같은 비교적 좁은 공간에서 사용됩니다. 1차원 위치는 하나의 앵커에서 2차원 위치와 호환됩니다.
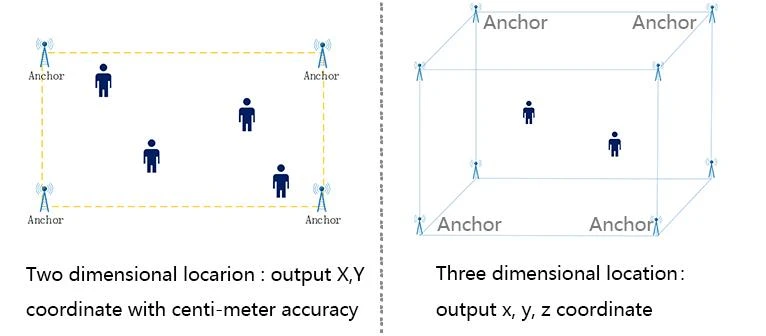
2차원 위치는 평면 정밀 위치로 알려져 있으며 주로 비교적 개방된 영역에서 사용됩니다. 3차원은 공간 정밀도 위치라고도 하며 주로 비교적 개방된 영역에서 사용됩니다.
초광대역 하드웨어
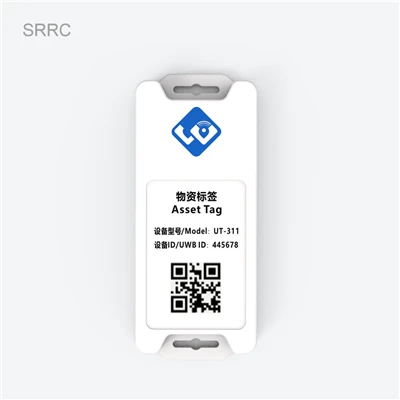
태그는 사용자의 신체 또는 기기 자체에 부착될 수 있습니다. 우리는 시계형 태그 또는 카드형 태그와 같은 다양한 웨어러블 UWB 태그를 제공하며, 자산, 차량 등을 추적하기 위해 많은 작고 얇은 태그를 설계했습니다.
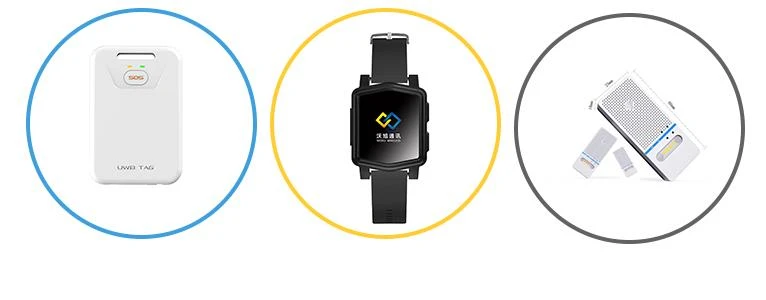
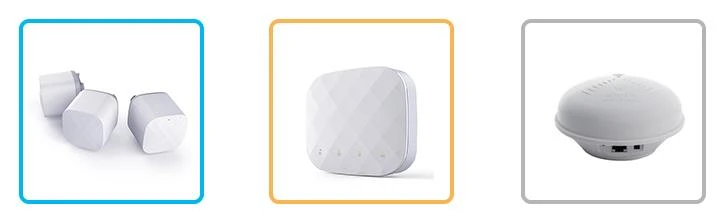
UWB 앵커는 위치 지정 영역의 벽, 천장 또는 기타 편리한 장소에 설치해야 합니다. 앵커는 다음을 통해 전원을 공급받을 수 있습니다.PoE스위치 또는 DC(12V-48V).